MIT का नया ओपन-सोर्स ड्रोन स्वार्म एल्गोरिथम
मल्टी-एजेंट कोलिज़न अवॉइडेंस आमतौर पर एक कम्प्यूटेशनल नाइटमेयर होता है। MIGHTY को जानिए, MIT का एक ओपन-सोर्स ट्रेजेक्टरी प्लानर। Hermite splines का उपयोग करते हुए, यह UAVs और rovers को रियल-टाइम में डायनेमिक ऑब्स्टेकल्स को नेविगेट और डॉज करने देता है। यह ROS 2 के साथ पूरी तरह से इंटीग्रेटेड है, इसलिए आप सिमुलेशन से सीधे रियल हार्डवेयर पर जा सकते हैं। भारी गणित से जूझना बंद करें। यह पीयर-रिव्यूड कोड मल्टी-रोबोट राउटिंग प्रॉब्लम को कुशलता से हल करता है।
और सिग्नल
Learning & Reference01
देखें वह कोड जिसने हमें चाँद तक पहुँचाया 🚀🌕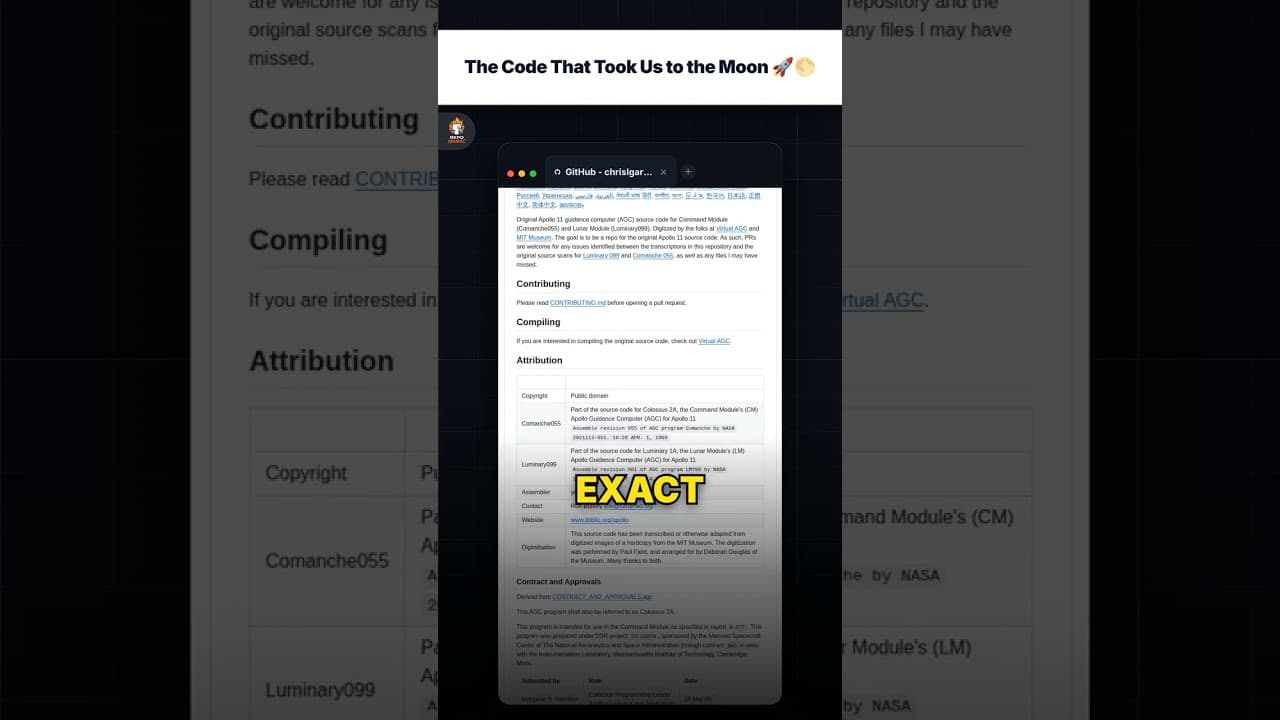
वह कोड जिसने हमें चाँद तक पहुँचाया 🚀🌕
00:3009 सित॰ 2026स्कोर99
Learning & Reference02
देखें Anthropic की भूल आपकी मास्टरक्लास है: Claude Code के भीतर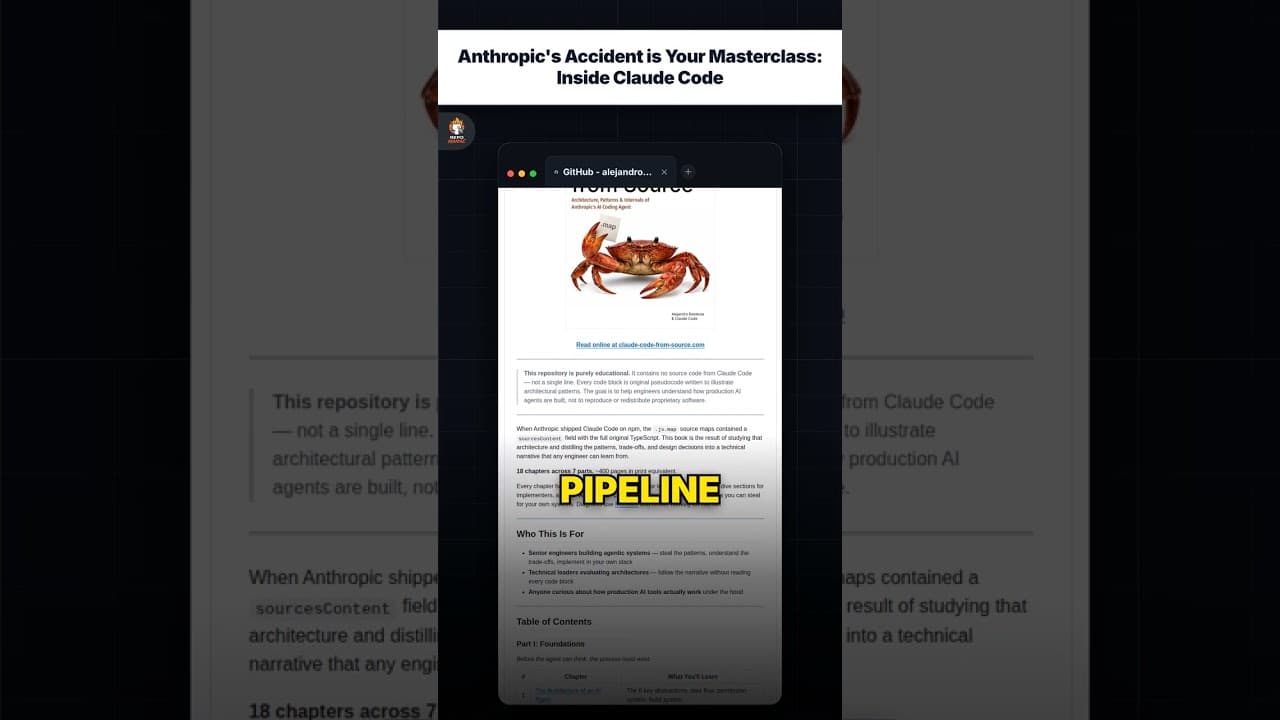
Anthropic की भूल आपकी मास्टरक्लास है: Claude Code के भीतर
00:3507 सित॰ 2026स्कोर98
AI & Machine Learning03
देखें Garry Tan के gbrain से AI की स्मृति-हानि को ठीक करें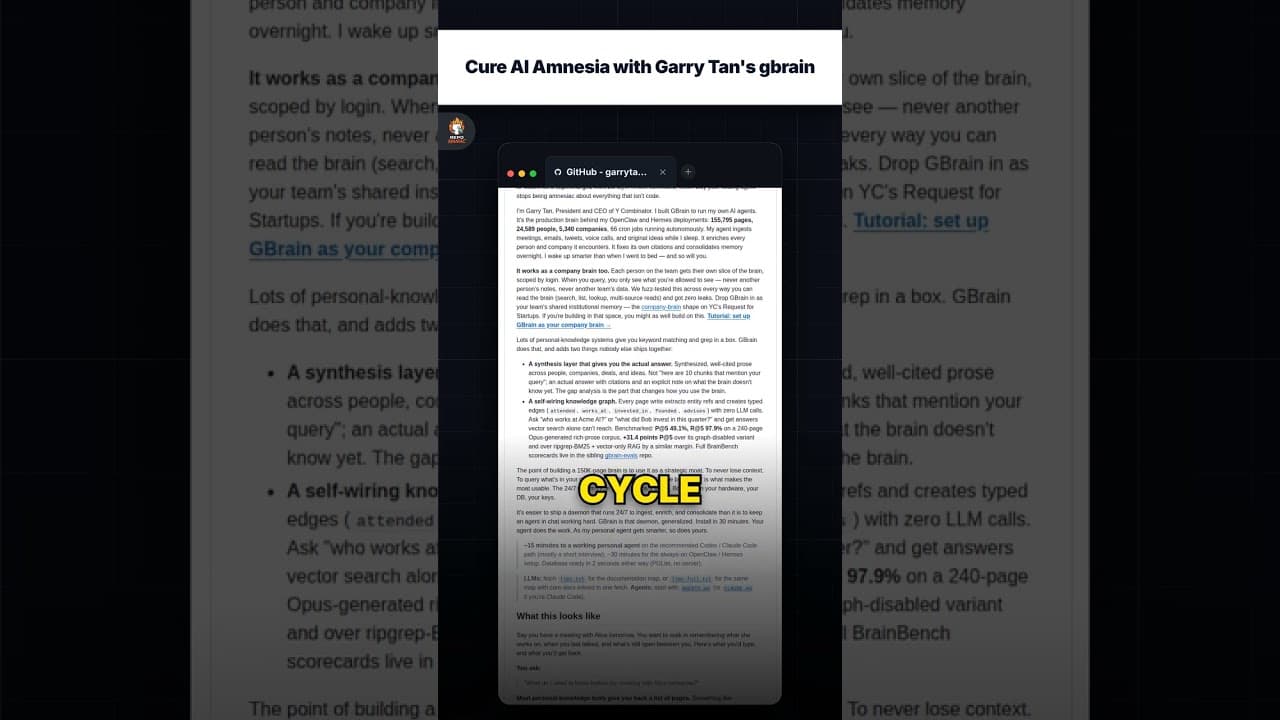
Garry Tan के gbrain से AI की स्मृति-हानि को ठीक करें
00:3507 सित॰ 2026स्कोर98